

1 دقیقه
در خط مونتاژ خودروهای برقی شیائومی در پکن، دو کارگر نامتعارف بهسختی وارد شیفت شدهاند. آنها کارت ورود و خروج ندارند، کمردرد نمیگیرند و قطعاً دنبال دستگاه قهوه نیستند.
بهگفته لو ویبینگ، رئیس شیائومی، رباتها در طول یک دوره ارزیابی سهساعته حدود 90.2 درصد از کار محوله را تکمیل کردند. همین رقم در صنعت رباتیک و تولید سر و صدا ایجاد کرد. نه بهخاطر بینقص بودن کار، بلکه بهخاطر توانایی هماهنگی این ماشینها با ریتم واقعی کف کارخانه.
در ویدیوی تبلیغاتی منتشرشده توسط شرکت، رباتها در دو انتهای خط مونتاژ ایستادهاند. حرکات آنها محتاطانه و دقیق است؛ دستهای مکانیکی مهرهها را در موقعیت قرار میدهند و آن را سفت میکنند. این فرایند فوقالعاده سریع نیست؛ هر چرخه حدود 76 ثانیه طول میکشد. در بسیاری از کارخانهها تکنسینهای باتجربه انسانی میتوانند همین مرحله را سریعتر انجام دهند.
اما سرعت سرخط خبر نیست. ادغام (اینتگریشن) مهمتر است.
کارخانه شیائومی تقریباً هر 76 ثانیه یک خودروی جدید تولید میکند؛ ریتمی که جای کمی برای تردید باقی میگذارد. هر سیستم رباتیکی که به چنین محیطی اضافه شود باید کاملاً با ریتم تولید موجود همگام شود. بهگفته لو، بزرگترین مانع همین همگامسازی بوده است.
«برای وارد کردن رباتها به خطوط تولیدمان، بزرگترین چالش این است که آنها بتوانند با همین سرعت همراه شوند،» او در گفتوگو با CNBC توضیح داد. این آزمایش نشان میدهد که دستکم برای برخی وظایف، رباتهای انساننما میتوانند این گام را همپای خط تولید بردارند.
بیشتر شبیه کارآموز تا همکار—فعلاً
با وجود آمار امیدوارکننده، شیائومی وانمود نمیکند که این رباتها آماده جایگزینی نیروی انسانی هستند. هنوز نه. لو نقش آنها را با تمثیلی نسبتاً فروتنانه توصیف کرد: کارآموز.
آنها محیط را یاد میگیرند، کارهای محدودی انجام میدهند و زیر نظارت کار میکنند. به عبارت دیگر، رباتها هنوز در فاز آموزش قرار دارند؛ فازی که میتواند در آینده به نقش بسیار وسیعتری در اتوماسیون تولید تبدیل شود.
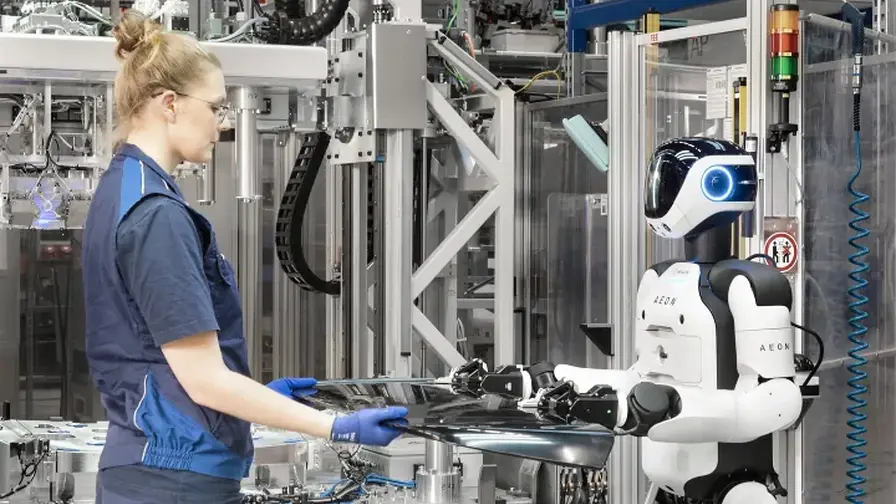
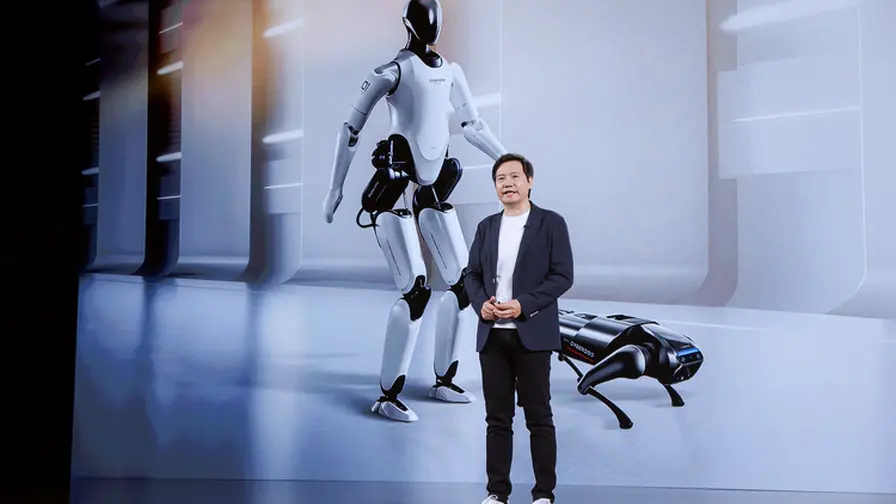
با این حال، نمادگرایی مهم است. چین هماکنون بیشترین تعداد رباتهای صنعتی در جهان را بهکار گرفته، اما اکثریت این ماشینها بازوهای رباتیکی سنتی هستند که به پایههای ثابت متصل شدهاند. رباتهای انساننما—ماشینهایی که با دو پا و حرکات شبیه انسان طراحی شدهاند—چشماندازی متفاوت برای کارخانهها ارائه میدهند.
بهجای بازطراحی کامل خطوط تولید حول رباتهای ایستا، شرکتها در آینده ممکن است ماشینهایی را بهکار گیرند که در فضاهایی حرکت کنند که برای کارکنان انسانی ساخته شدهاند. رباتی که راه برود، دست دراز کند و ابزار را مانند انسان استفاده کند میتواند نظریهپردازی شود تا بدون تغییرات زیرساختی عمده، خود را با کارخانههای موجود وفق دهد.
شیائومی تنها شرکت نیست که این امکان را بررسی میکند. اوایل همین سال، شرکت رباتیک بریتانیایی Humanoid برنامه پایلوتی را برای استفاده از رباتهای انساننما در چیدن جعبههای انباری اجرا کرد. گزارشهای صنعتی حاکی از آن است که آن رباتها موفقیتی بالای 90 درصد داشتند.
البته وظایف تفاوت داشتند. چیدن جعبهها شامل اجسام بزرگتر و دقتی در حد میکروسکوپی نبود. در مقابل، رباتهای شیائومی با قطعات مکانیکی کوچک سروکار داشتند که نیازمند تراز دقیق و اعمال گشتاور مناسب است—مهارتهای حرکتی ظریفی که در مونتاژ خودرو ضروریاند.
همچنین اختلافنظرهایی درباره تعریف دقیق «انساننما» وجود دارد. ماشینهای شیائومی هنگام انجام وظیفه روی دو پا راه میروند و تعادل برقرار میکنند. برخی سیستمهای رقیب بر پایههای ثابت یا پلتفرمهای چرخدار متکیاند که مهندسی را سادهتر میکند اما انعطافپذیری کمتری دارند.
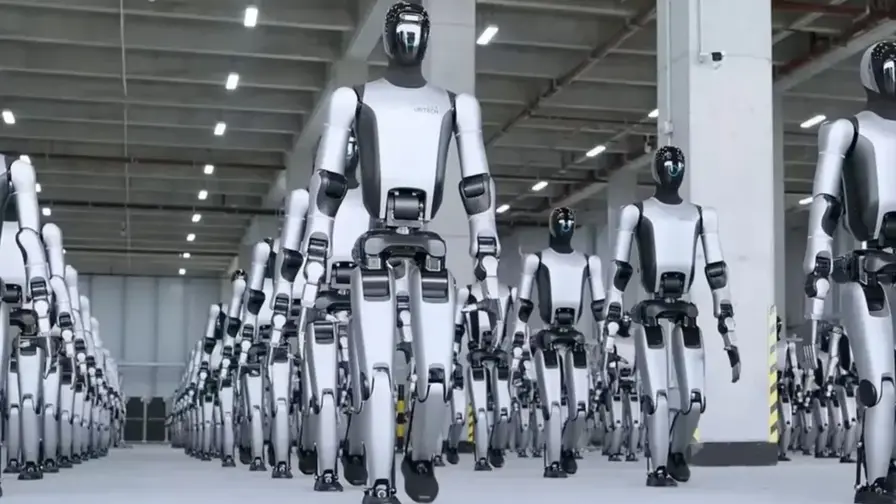
در حال حاضر هیچ شرکتی رباتهای انساننمای دوپا را بهطور دائم در سراسر یک خط تولید کامل مستقر نکرده است. این فناوری هنوز تجربی، گران و گاهی شکننده است. اما مسیر حرکت واضح است.
کارخانهها کمکم به میدان آزمایشی نسل جدیدی از ماشینها تبدیل میشوند—رباتهایی که نهتنها قرار است در کنار انسانها کار کنند، بلکه مانند آنها حرکت کنند.
اگر آزمایشهای اولیه شیائومی نشانهای باشند، ممکن است آن «کارآموزان» روی خط تولید مدت زیادی کارآموز نمانند.
جزئیات فنی آزمایش و فناوریهای کلیدی
حسگری و بینایی ماشین
برای بستن مهرههای چرخ با دقت، رباتها به مجموعهای از حسگرها نیاز دارند: دوربینهای چندکاناله با وضوح بالا، حسگرهای عمق (Depth) و گاهی لیدار برای نقشهبرداری محیطی، بهعلاوه حسگرهای لمسی و فشاری در نقاط تماس. ترکیب دادههای بینایی و بازخورد از حسگرهای نیرویی (Force-Torque) امکان تنظیم لحظهای موقعیت و گشتاور را فراهم میکند. این حسگرها به ربات اجازه میدهند تا همتراز شدن پیچها و مهرهها را با دقت میلیمتری تشخیص دهد.
کنترل و حرکات دقیق
کنترلکنندههای حرکتی پیشرفته—از جمله الگوریتمهای کنترلی مانند PID، کنترل تطبیقی و کنترل امپدانس (Impedance Control)—برای مدیریت حرکت مفاصل، حفظ تعادل دوپا و اعمال گشتاور مناسب ضروریاند. در وظایف مونتاژ، کنترل امپدانس به ویژه اهمیت دارد چون اجازه میدهد ربات با محیط تعامل نرم و قابل پیشبینی داشته باشد، درحالیکه از آسیب دیدن قطعات جلوگیری میشود.
یادگیری ماشینی و خودآموزی
برای رسیدن به توانایی کار در شرایط متغیر کارخانه، رباتها از روشهای یادگیری تقویتی و یادگیری انتقالی استفاده میکنند. این رویکردها امکان تطبیق رفتار بر اساس خطاهای گذشته و تغییر در شرایط محیطی را فراهم میکنند. آموزش در محیطهای شبیهسازیشده (Simulation) پیش از اجرای واقعی، هزینهها و ریسکهای فیزیکی را کاهش میدهد و سرعت توسعه را افزایش میدهد.
همگامسازی با ریتم تولید: مسئله کلیدی
خط تولید شیائومی با سیکل زمانی تقریباً 76 ثانیهای طراحی شده است؛ این بدان معناست که هر جزء از فرایند باید دقیقاً در زمانبندی مشخصی انجام شود تا جریان تولید مختل نشود. ورود رباتها به چنین فرایندی نیازمند هماهنگی سیستمهای کنترلی، ارتباط لحظهای با سیستمهای مدیریت تولید (MES) و در برخی موارد اعمال تغییرات نرمافزاری در PLCها است.
علاوه بر دقت مکانیکی، زمان پاسخدهی سیستمهای پردازش بینایی و تصمیمگیری نیز حیاتی است. تأخیر در تشخیص یا قضاوت میتواند کل چرخه را کند کند و اثرات موجی در خطوط بعدی ایجاد کند. بنابراین بهینهسازی لایههای نرمافزاری، فریمریت دوربینها و الگوریتمهای شناسایی از اولویتهای اصلی است.
همکاری انسان و ربات (HRC)
در فاز آزمایشی، رباتها تحت نظارت اپراتورهای انسانی هستند تا در صورت بروز خطا وارد عمل شوند. طراحی ایمن مسیرهای حرکتی و ایجاد محدودههای سرعت و نیروی محدود برای جلوگیری از برخوردهای خطرناک بخشهایی از چارچوب همکاری انسان و ربات بهشمار میآیند. استانداردهایی مانند ISO 10218 و ISO/TS 15066 راهنماییهای مهمی برای طراحی سیستمهای HRC فراهم میکنند.
مقایسه با تجربههای دیگر و جایگاه چین در رباتیک صنعتی
چین تاکنون بزرگترین بهرهبردار رباتهای صنعتی جهان بوده است؛ بیشتر این استفادهها مربوط به بازوهای رباتیک ایستا است که در خط تولید اتومبیل و الکترونیک مستقر میشوند. حرکت به سمت رباتهای انساننما نمایانگر انتقالی از سیستمهای تخصصی و ثابت به سیستمهای عمومیتر و قابلانعطاف است که میتوانند در محیطهای طراحیشده برای انسانها کار کنند.
نمونه بریتانیایی که پیشتر ذکر شد، نشان میدهد که موفقیت در وظایف تکراری و با اجسام بزرگتر نسبتاً در دسترس است، اما مونتاژ اجزای کوچک با نیاز به گشتاور دقیق و همترازی میلیمتری سطح بالاتری از فناوری کنترل و حسگری میطلبد. به همین دلیل موفقیت شیائومی در وظایف بستن مهرهها از نظر فنی قابلتوجه محسوب میشود.
پیامدهای اقتصادی و نیروی کار
یکی از پرسشهای عمده صنعت و سیاستگذاران این است که رباتهای انساننما چه تأثیری بر اشتغال و ساختار نیروی کار خواهند داشت. سناریوها متنوعاند:
- جایگزینی وظایف خطرناک و یکنواخت: رباتها میتوانند کارهای مخاطرهآمیز یا تکراری را برعهده گیرند و به بهبود ایمنی و کیفیت منجر شوند.
- تغییر مهارتها: تقاضا برای اپراتورهایی با مهارت در برنامهنویسی، نگهداری و همگامسازی رباتها افزایش خواهد یافت؛ بنابراین آموزش مجدد نیروی کار اهمیت مییابد.
- افزایش بهرهوری و کاهش هزینههای عملیاتی بلندمدت: در صورت کاهش هزینههای سختافزار و افزاییش دوام و قابلیت اطمینان، بازگشت سرمایه (ROI) برای کارفرمایان جذاب خواهد شد.
با این حال، مسائل حقوقی و اخلاقی نیز مطرحاند؛ از جمله مسئولیت در صورت خطاهای تولید، حفاظت دادههای تصویری و شاغلان انسانی که در کنار رباتها کار میکنند.
چالشها، محدودیتها و مسیر پیش رو
فناوری هنوز موانع فنی و اقتصادی مهمی دارد:
- هزینه تولید و نگهداری: ساخت رباتهای دوپا با حسگری پیشرفته و مکانیسمهای تعادل هزینهبر است و نگهداری آنها نیز تخصصی است.
- قابلیت اطمینان و مقاومت در برابر شرایط صنعتی: گرد و غبار، لرزش، تغییرات دما و خرابیهای مکانیکی میتوانند عملکرد را مختل کنند.
- ایمنی و استانداردها: تدوین و اجرای استانداردهای ایمنی برای رباتهای انساننما در محیطهای تولیدی هنوز در حال تکامل است.
- همگامسازی با فرایندهای موجود: تغییر حداقلی در زیرساخت کارخانه بدون افت سرعت تولید یک چالش مهندسی و مدیریتی است.
با این حال پیشرفتهای پیوسته در قطعات الکترونیکی، باتریها، هوش مصنوعی و مهندسی کنترل بهسرعت برخی از این موانع را میشکنند. تقویت همکاری بین شرکتهای فناوری و خودروسازی، سرمایهگذاری در پروژههای پایلوت و بهاشتراکگذاری دادههای تجربی میتواند روند بلوغ این فناوری را تسریع کند.
نمونههای عملیاتی و نتایج پایلوت
آزمایشهای اولیه، مانند مورد شیائومی، اطلاعات ارزشمندی درباره زمان چرخه، نرخ خطا و ملزومات ایمنی فراهم میکنند. تحلیل دقیق نتایج—از جمله نرخ موفقیت 90.2 درصد، زمان چرخه 76 ثانیه و نقاطی که رباتها خطا داشتند—برای بهینهسازی سختافزار و نرمافزار حیاتی است. این دادهها بهعنوان پایهای برای تعیین اینکه کدام وظایف مناسب اتوماسیون انساننما هستند و کدام وظایف هنوز باید توسط نیروی انسانی انجام شوند، عمل میکنند.
جمعبندی و چشمانداز
جایگزینی کامل نیروی انسانی با رباتهای انساننما در کارخانهها هنوز در آینده قرار دارد، اما آزمایشهای اولیه نشان میدهند که این تکنولوژی در حال عبور از مرحله آزمایشی به کاربردهای واقعی و قابلاتکا است. دستاوردهای شیائومی در همگامسازی رباتها با ریتم سریع خط تولید و انجام وظایف حساس مکانیکی، نشانهای از تحولاتی است که میتواند شیوه طراحی کارخانهها و توزیع وظایف میان انسان و ماشین را تغییر دهد.
برای شرکتها و سیاستگذاران توصیه میشود که:
- در پروژههای پایلوت مشارکت و دادههای عملیاتی را ثبت کنند.
- بر برنامههای آموزش مجدد نیروی کار و توسعه مهارتهای فنی سرمایهگذاری کنند.
- در تدوین استانداردهای ایمنی و چارچوبهای قانونی مشارکت داشته باشند تا پذیرش فناوری تسهیل شود.
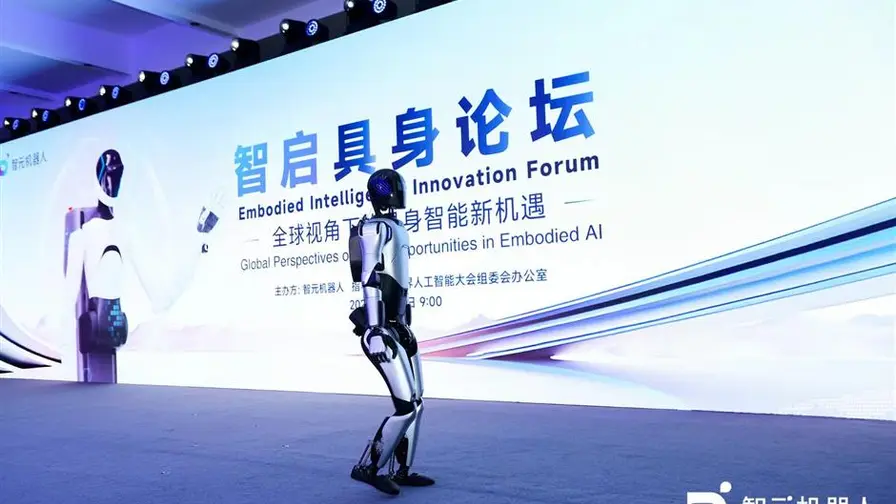
در نهایت، اگر روند فعلی ادامه یابد، رباتهای انساننما ممکن است نقش کارآموز را بهسرعت به نقش همکار یا نیروی تخصصی تبدیل کنند—رباتهایی که در کنار انسانها کار میکنند، از آنها میآموزند و در وظایفی مشارکت میکنند که پیشتر برای ماشینهای سنتی غیرقابلدسترس بود.

نظر بگذارید
نظرات
هنوز نظری ثبت نشده. اولین نفر باشید.